这个实验验证了什么
- 复用上游预训练步态,增加路点任务、反馈控制和报告;不把上游训练成果当作自研。
- 对 G1 / T800 进行路径、保持、取消、推扰与摔倒判定实验,输出 JSON / CSV 和图表。
- 手动控制释放按键或失去焦点后复位速度;任务停止后仍保持平衡控制。
基于 Unitree G1 与 EngineAI T800 的上游预训练步态,研究路径任务、位置保持、手动控制、取消停车和扰动后的运行证据。
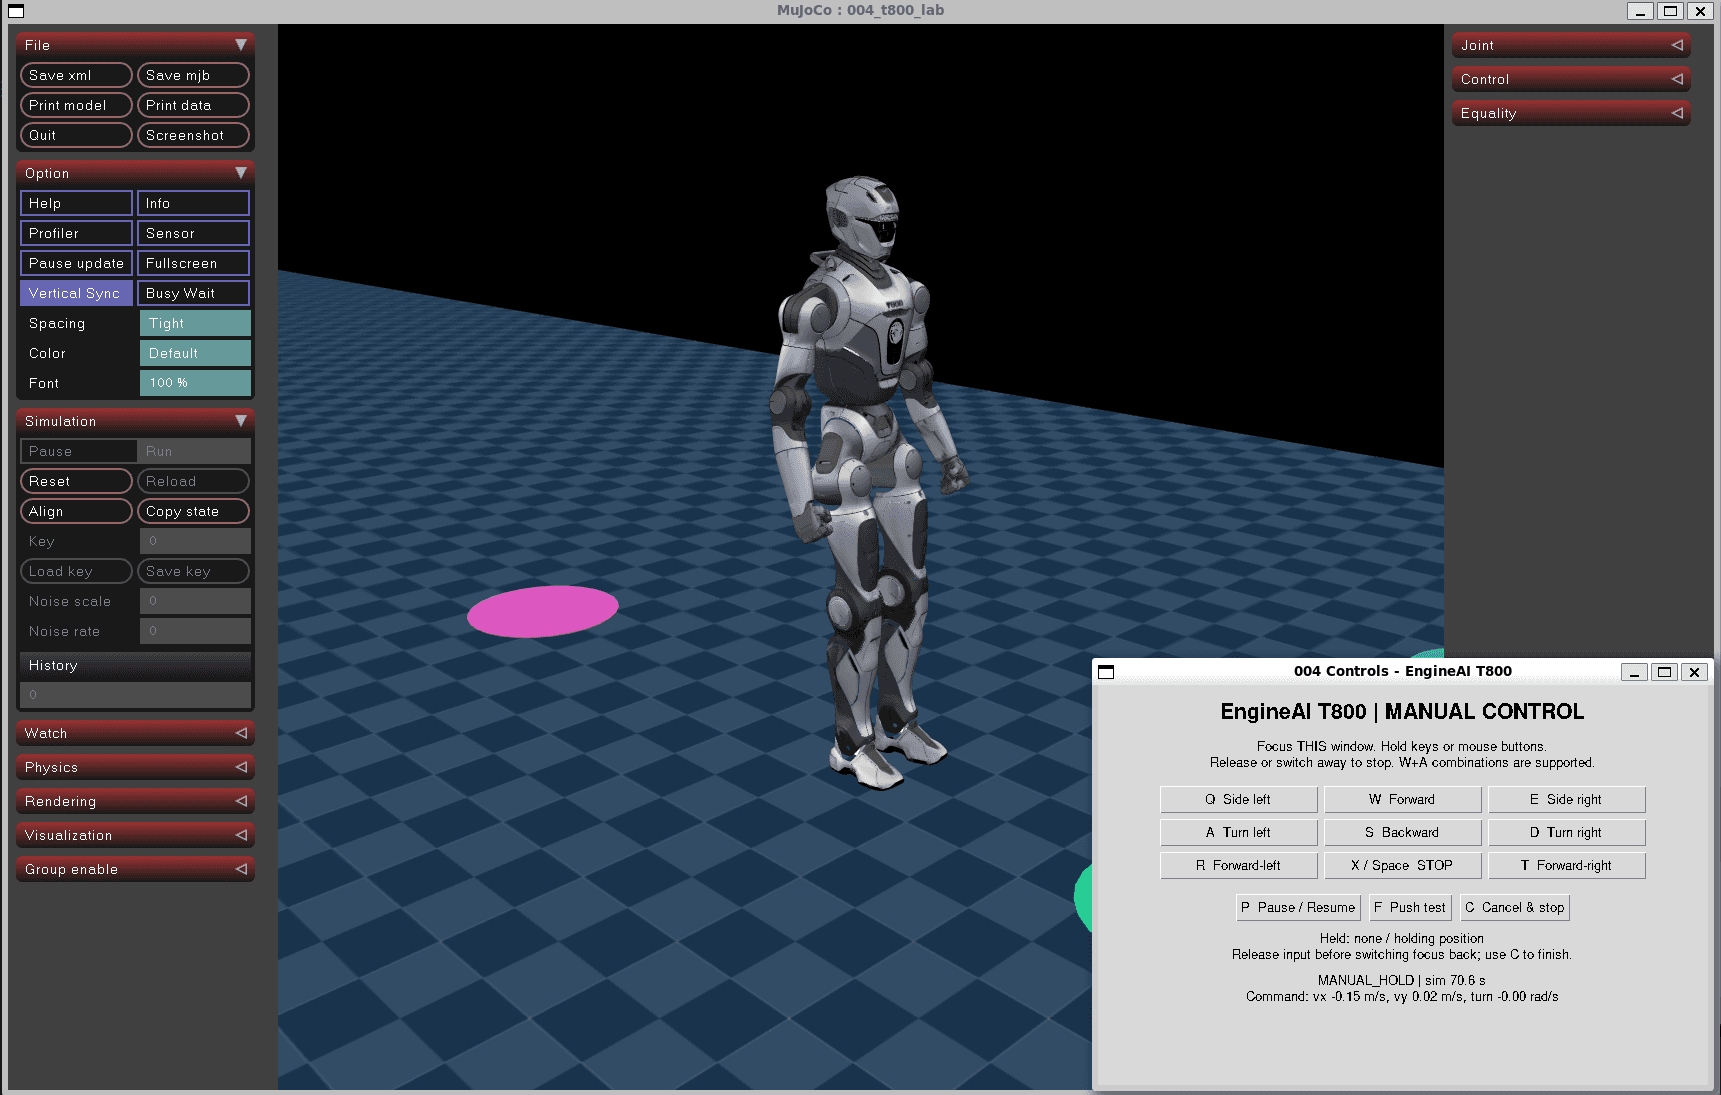
README 验证基线:Ubuntu 26.04 / WSLg、Python 3.12.13、MuJoCo 3.3.6、PyTorch 2.7.1 CPU;T800 另需 MNN 3.6.1。与 ROS / Gazebo 项目独立。
需要 git、uv 与兼容环境;setup.sh 安装项目依赖并获取上游资产。T800 需另运行 bash scripts/setup_t800.sh 和 bash scripts/doctor.sh --robot t800,再运行 bash run_demo.sh --robot t800 --mode manual。
git clone https://github.com/zephastra/robotics.git
cd robotics
git checkout 8f2fbe53f616c905262efc589711b65510b1bdbd
cd projects/04-humanoid-locomotion
bash scripts/setup.sh
bash scripts/doctor.sh
bash run_demo.sh --robot g1
命令固定到本次核对的版本;完整前置条件和后续更新请查看仓库 README。
公开 README 与验证记录提供路径、位置保持、取消和扰动实验的条件、结果及限制。早期验证文档与后来更新的手动控制记录有不同日期,不将其合并成普遍可靠性指标。
核对版本: 8f2fbe53f616c905262efc589711b65510b1bdbd