这个实验验证了什么
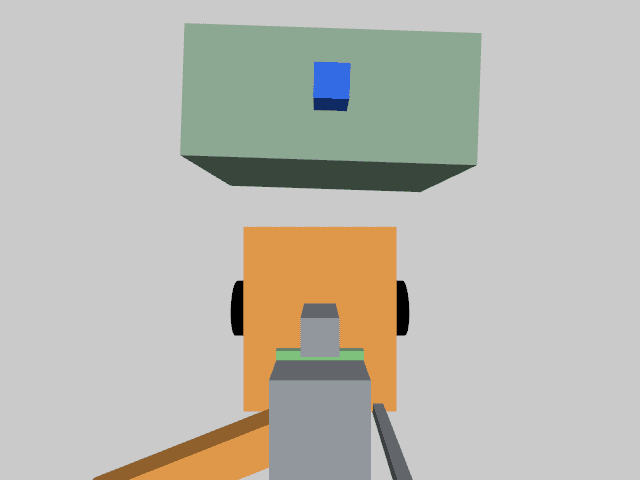
- Nav2 / AMCL 导航到取料台,相机识别蓝色物料与红色放置标记。
- 四自由度 SCARA 完成受限抓放,货物装载到托盘、运输并卸到目标台。
- 粗导航返航后,用矩形地面标记测量位置与方向;记录阶段报告,验证取消后的停车和持货。
在独立 ROS 2 + Gazebo 场景中,把导航、颜色标记识别、SCARA 操作、托盘运输和返航视觉精对位串成一次可检查任务。
本机验证环境:WSL Ubuntu、ROS 2 Lyrical、Gazebo Sim 10.4 与 /opt/nav2。系统依赖须预先安装;空白系统安装流程与跨机器复现尚未完整验证。
以下命令仅适用于已安装 README 所列系统依赖的环境。doctor.sh 是只读依赖检查,不是安装器。首次运行构建插件;执行任务时不要手动发送 Nav2 Goal。
git clone https://github.com/zephastra/robotics.git
cd robotics
git checkout 8f2fbe53f616c905262efc589711b65510b1bdbd
cd projects/03-mobile-manipulator
bash scripts/doctor.sh
bash scripts/test.sh
bash run_demo.sh
命令固定到本次核对的版本;完整前置条件和后续更新请查看仓库 README。
公开验证记录包含带界面与无界面的完整任务报告、相机画面、取消停车测试和单元测试记录。只有抓起、装载、运输、放置与返航验收都通过才标记 COMPLETED。
核对版本: 8f2fbe53f616c905262efc589711b65510b1bdbd