它真正能做什么?
用有限场景、明确输入和验收标准定义能力边界。
Zephastra Robotics 长期研究机器人的自主运行、操作、协同与可靠性,通过可复现实验、可验证代码和公开工程证据,持续构建机器人系统能力。
Robot Systems Research Console
SIMULATED EPISODE / ZR-00241
LOCAL MAP
AMCL / TRACKED
CMD
velocity
POSE
tracked
SCAN
stream
SIGNAL REVIEW
EPISODE TIMELINE
Goal accepted
T+00:04
Path replanned
T+00:11
Velocity drop
T+00:18
Incident marked
T+00:25
异常结论连接到原始信号证据
INCIDENT → TIME RANGE → SIGNAL
导航、抓取、搬运、协同和故障恢复都需要在明确场景、物理约束和验收条件下验证,不能只展示一次成功画面。
用有限场景、明确输入和验收标准定义能力边界。
把代码、配置、传感器、物理结果与测试报告连接起来。
验证停止、恢复、资源一致性和修复后的回归结果。
三个已有公开代码和实际截图的仿真实验,展示实现了什么、如何复现,以及哪些能力尚未验证。
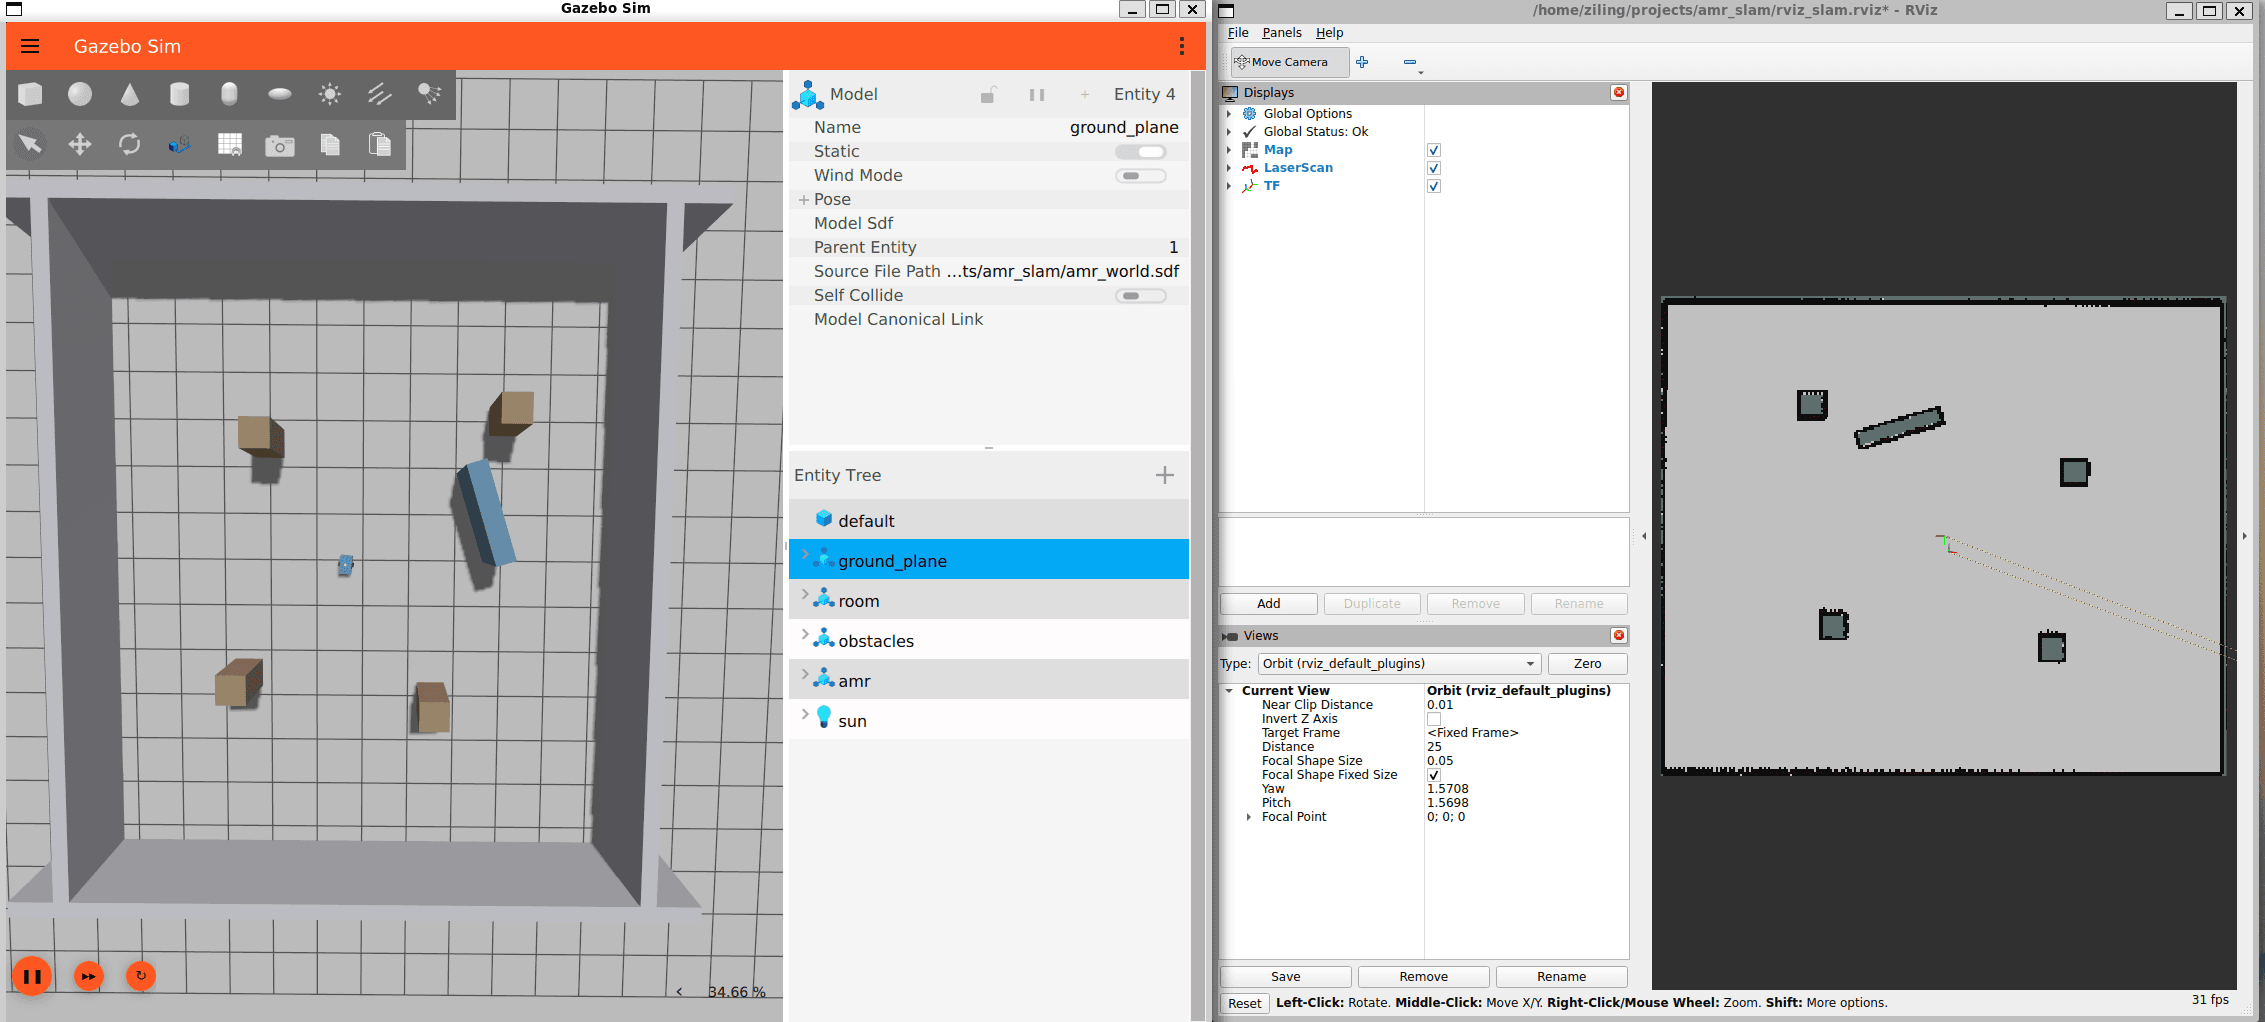
PROJECT 01 · SIMULATION
在 Gazebo 差速移动机器人上连接激光、里程计、TF、在线 SLAM、AMCL 与 Nav2,验证从手动建图到目标导航的完整链路。
查看工程详情 →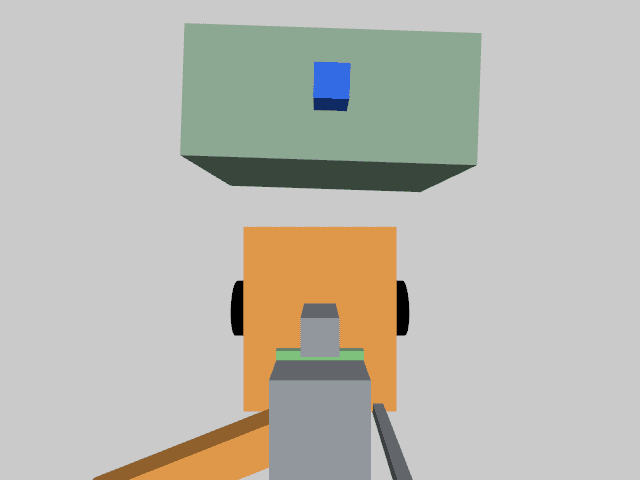
PROJECT 03 · SIMULATION
在独立 ROS 2 + Gazebo 场景中,把导航、颜色标记识别、SCARA 操作、托盘运输和返航视觉精对位串成一次可检查任务。
查看工程详情 →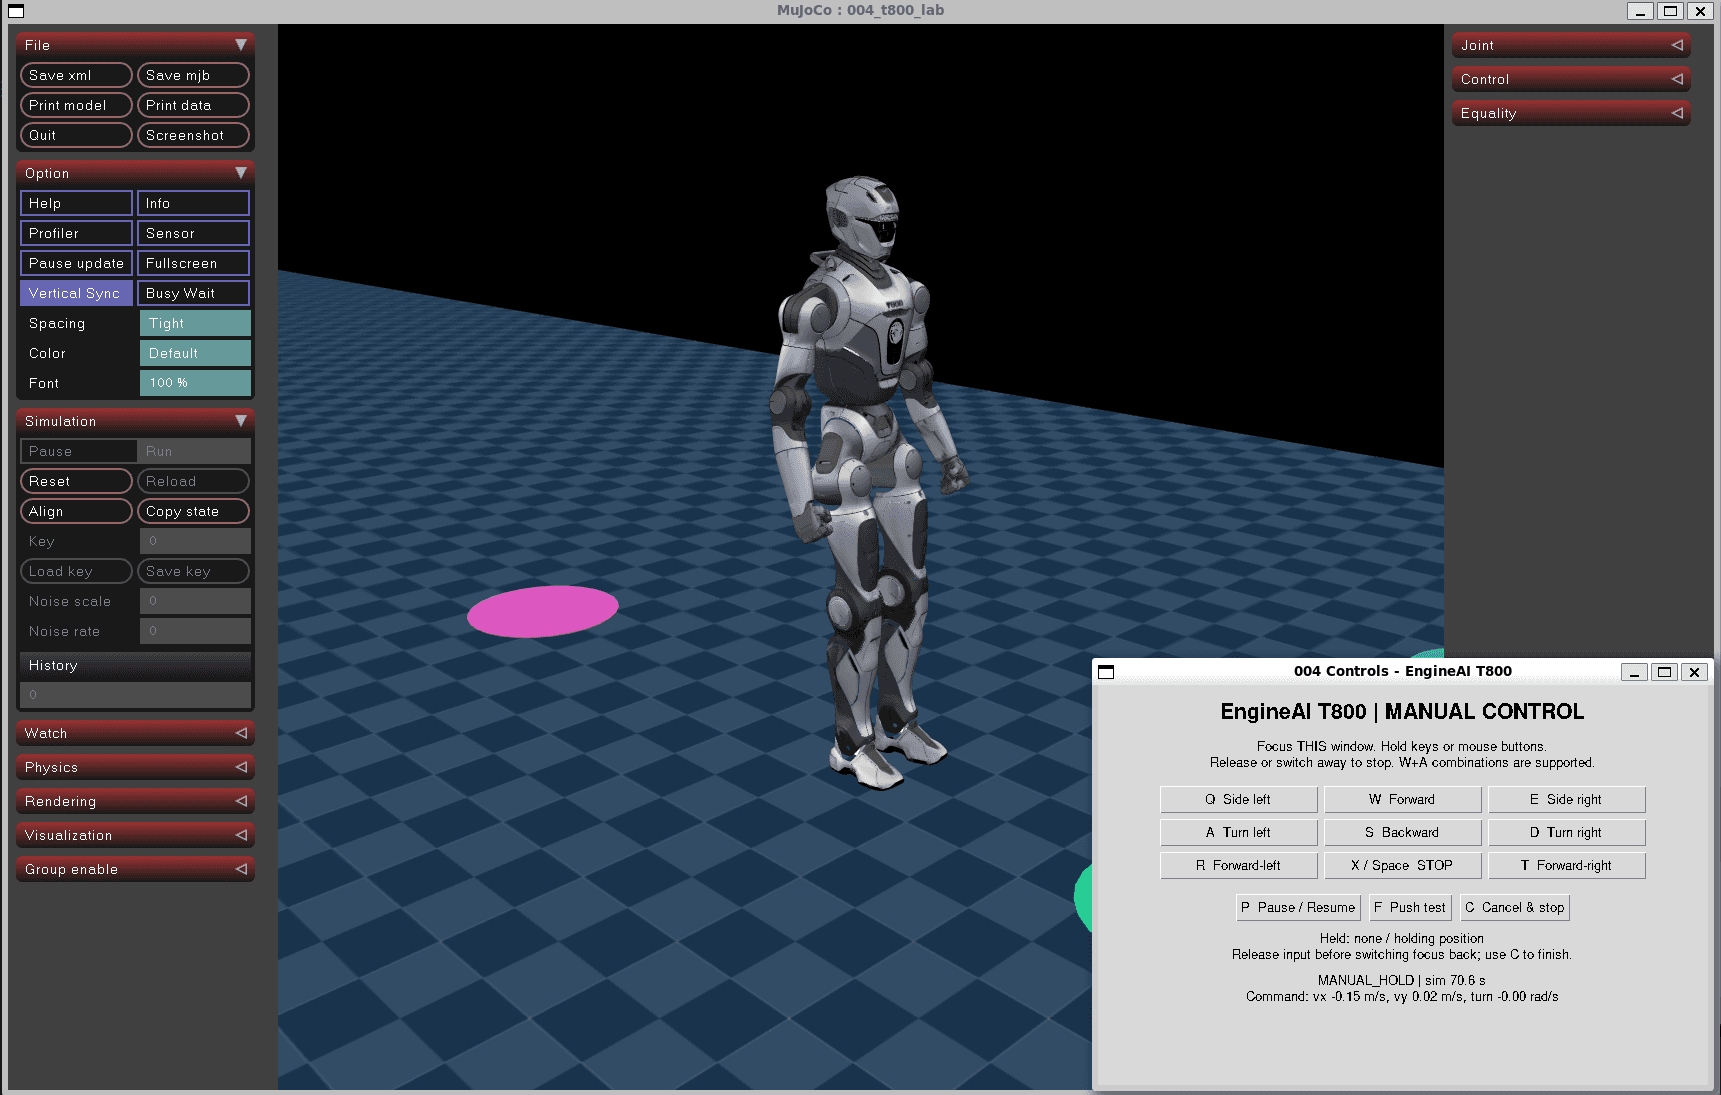
PROJECT 04 · SIMULATION
基于 Unitree G1 与 EngineAI T800 的上游预训练步态,研究路径任务、位置保持、手动控制、取消停车和扰动后的运行证据。
查看工程详情 →Autonomous Navigation
机器人如何在可复现环境中完成建图、定位、规划、到站与安全停止?
围绕 ROS 2、SLAM、Nav2、TF 与里程计,验证从单车导航到任务执行和异常恢复的完整链路。
Robot Manipulation
移动机械臂、人形与灵巧手如何在物理约束下完成感知、抓取、搬运和放置?
通过 MuJoCo 与机器人仿真实验研究接触、负载、主动视觉、技能边界和失败条件。
Multi-Robot Coordination
多台移动机器人和异构设备如何共享资源、完成物理交接并在异常时保持一致?
研究任务状态、资源预约、交通协调、交接事务和安全互锁,并逐步集成为有限场景工作单元。
Runtime Diagnosis & Reliability
如何让一次机器人运行可以被记录、复现、解释和验证?
围绕 Episode、Incident 和 Evidence 连接代码、运行数据、异常结论与修复后的回归证据。
作为早期研究原型,ZephaRobot 将任务、时间线、信号、事件、异常和证据组织在一起,用于验证问题复现、结论复核和修复前后比较的方法。
Topic · TF · Sensor · Log
Mission · Timeline · Context
Incident · Rule · Evidence
Replay · Report · Decision
不以宏大的产品承诺证明方向,而以代码、测试、数据结构和可复查报告形成持续积累。
主分支公开 01—08 项工程,009 以开发检查点保存在 dev 分支,并明确区分验证结果与已知限制。
围绕 ROS 2、Gazebo 与 MuJoCo 构建导航、操作、人形、多机器人和工作单元实验。
项目保留代码、配置、测试、报告和能力边界;未通过或未运行的部分继续如实标记。
保留 Robot、Mission、Episode、Incident 与 Report 模型,继续研究运行证据和故障复盘。
公开工程作品集
PROJECT从 ROS 2 导航到移动操作、人形、灵巧手与多机器人协同,按编号公开代码、文档和能力边界。
核心研究原型
PROJECT把机器人任务组织成可追溯的 Episode,将时间线、运行信号、异常事件和诊断证据连接起来。
010 · 进行中
PROJECT研究人形、机械臂、输送设备与移动机器人之间的任务协同和物理交接;当前处于分项验证与集成阶段。
研究日志保存实验环境、失败现象、分析依据和验证方式,让工程过程持续沉淀为可以检查和复现的公开记录。